方法对准确性高!三维激光3D扫描仪操作方式分享
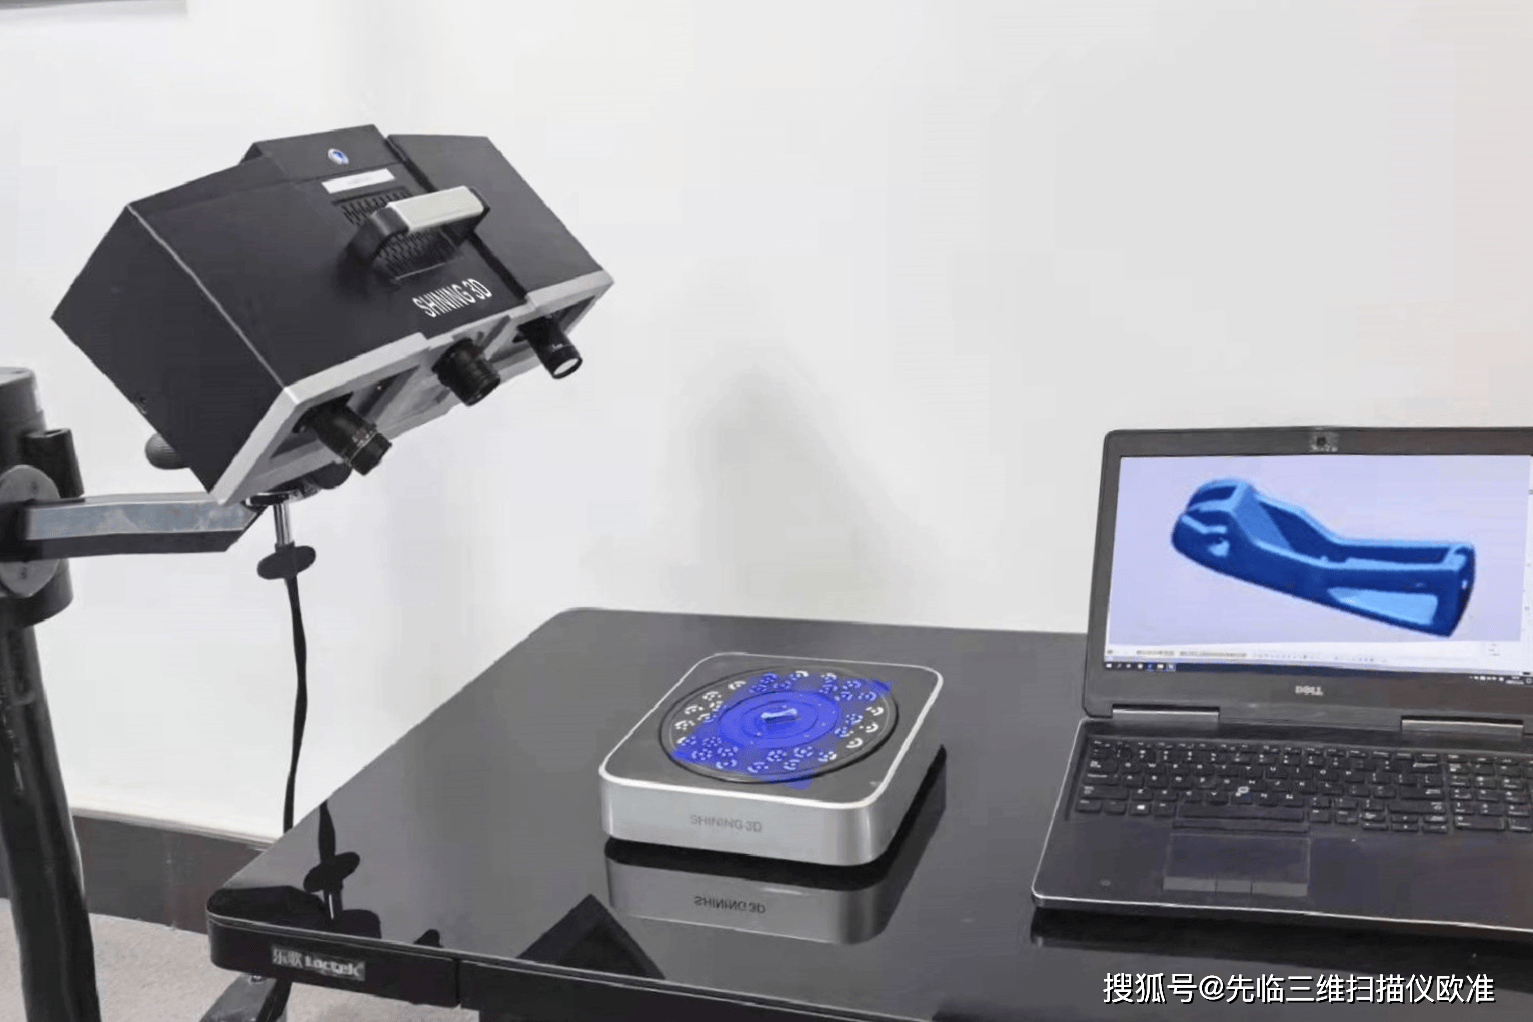
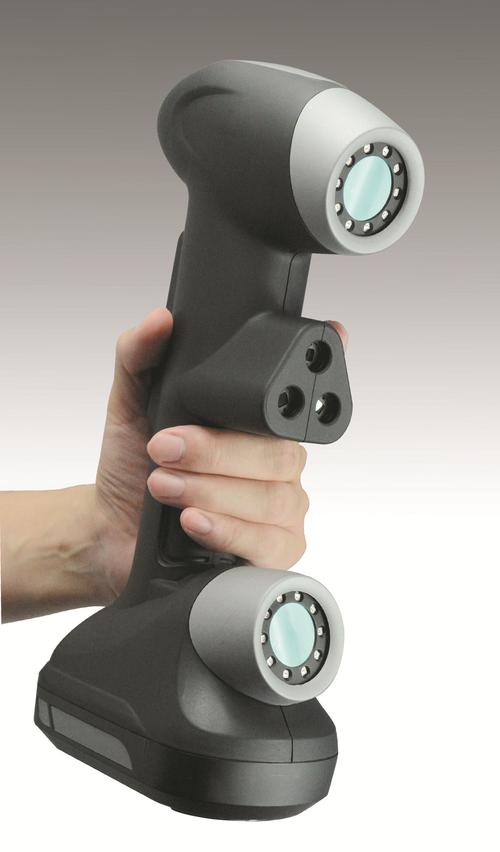
在工业检测、逆向工程、文物保护及数字孪生等领域,三维激光3D扫描仪凭借非接触、高精度和高效率的特点,已成为获取物体三维数据的重要工具。许多用户在初次接触或进阶应用时,常因操作细节把控不当,导致扫描结果出现噪声、点云缺失或整体精度下降。事实上,方法对,准确性才高。本文将系统分享三维激光3D扫描仪的标准操作方式,帮助您从准备、标定到采集、后处理,全面提升扫描质量。\n\n一、扫描前的环境与设备准备\n\n1. 环境光控制:避开强阳光直射或频闪光源,优先使用稳定、柔和的室内照明。室外扫描建议在阴天或搭建遮光棚。\n2. 被测物表面处理:对于高反光、全透明或纯黑色表面,需喷涂显影剂(如二氧化钛喷粉)或贴标志点,避免激光信号丢失。\n3. 设备预热与检查:开机后预热5-10分钟,检查镜头是否洁净、激光窗口有无划痕,并确认电池或电源稳定。\n\n二、关键的标定与校准环节\n\n准确性高的前提是系统误差可控。每次更换镜头、扫描距离大幅变化或环境温度骤变时,都应进行标定。\n\n1. 使用配套标定板:将标定板置于扫描景深中间位置,按软件提示从不同角度和距离采集10-15组图像。\n2. 评判残差:软件显示的标定残差应小于厂家阈值(通常0.02-0.05mm),若超标应重新标定。\n3. 球检具验证:用已知直径的标准球在不同区域扫描,算出的直径偏差需在允差内(如±0.03mm)。\n\n三、扫描参数设置策略\n\n不同扫描仪软件界面各异,但核心参数思路一致:\n\n- 扫描模式:单幅(高精度)、连续(效率高)或摄影测量辅助(大尺寸)。\n- 激光功率/曝光时间:从低到高试探,避免饱和过曝。可以通过直方图显示理想值(如灰度分布在中间区域)。\n- 点距(分辨率):小型精密零件取0.01-0.03mm,大型工件取0.1-0.5mm。越密越精细但耗时久、噪声或增大。\n- 角度偏向:激光束尽不与表面法线夹角很大,适宜优化在±30°-45°,减少因遮挡的凹口或斑点起纹效应\n\n四、实操扫描步骤细化\n\n1. 建立参考框架(标记点):尤其大尺寸和复杂结构。先在工件上布设规则标记点间距约100-300mm,取得各次点云的自动秩序式连惯性,增强完整\
如若转载,请注明出处:http://www.sky-cloudcdn.com/product/50.html
更新时间:2026-09-23 04:43:19